超エレキ万博2026 レポート
11 月 3 日、秋葉原の「超エレキ万博2026」に行ってきました。足が止まった 5 つのブースを書きます。
- 会場: ベルサール秋葉原(東京・秋葉原)、2026 年 11 月 3 日(火・祝)
- 主催: CQ 出版社。トランジスタ技術・Interface・CQ ham radio の 3 誌合同
- 入場無料・事前登録制。前年のエレキ万博2025 は 2,000 名来場
会場の様子は、YouTuber のイチケンさんの当日の投稿から。
イチケンさん(@ichiken_make)の投稿(2026年11月3日)を X で見る
01ゲーム機ごと、AI で作る(Lowres Freaks)
匠の電子工作館(個人の出展エリア)にある、高野秀一さんのブース。LED パネルの横にゲームのコントローラ、右に Raspberry Pi Pico 2 の基板。説明パネルの見出しは「ゲーム機ごと、AI で作る。」でした。
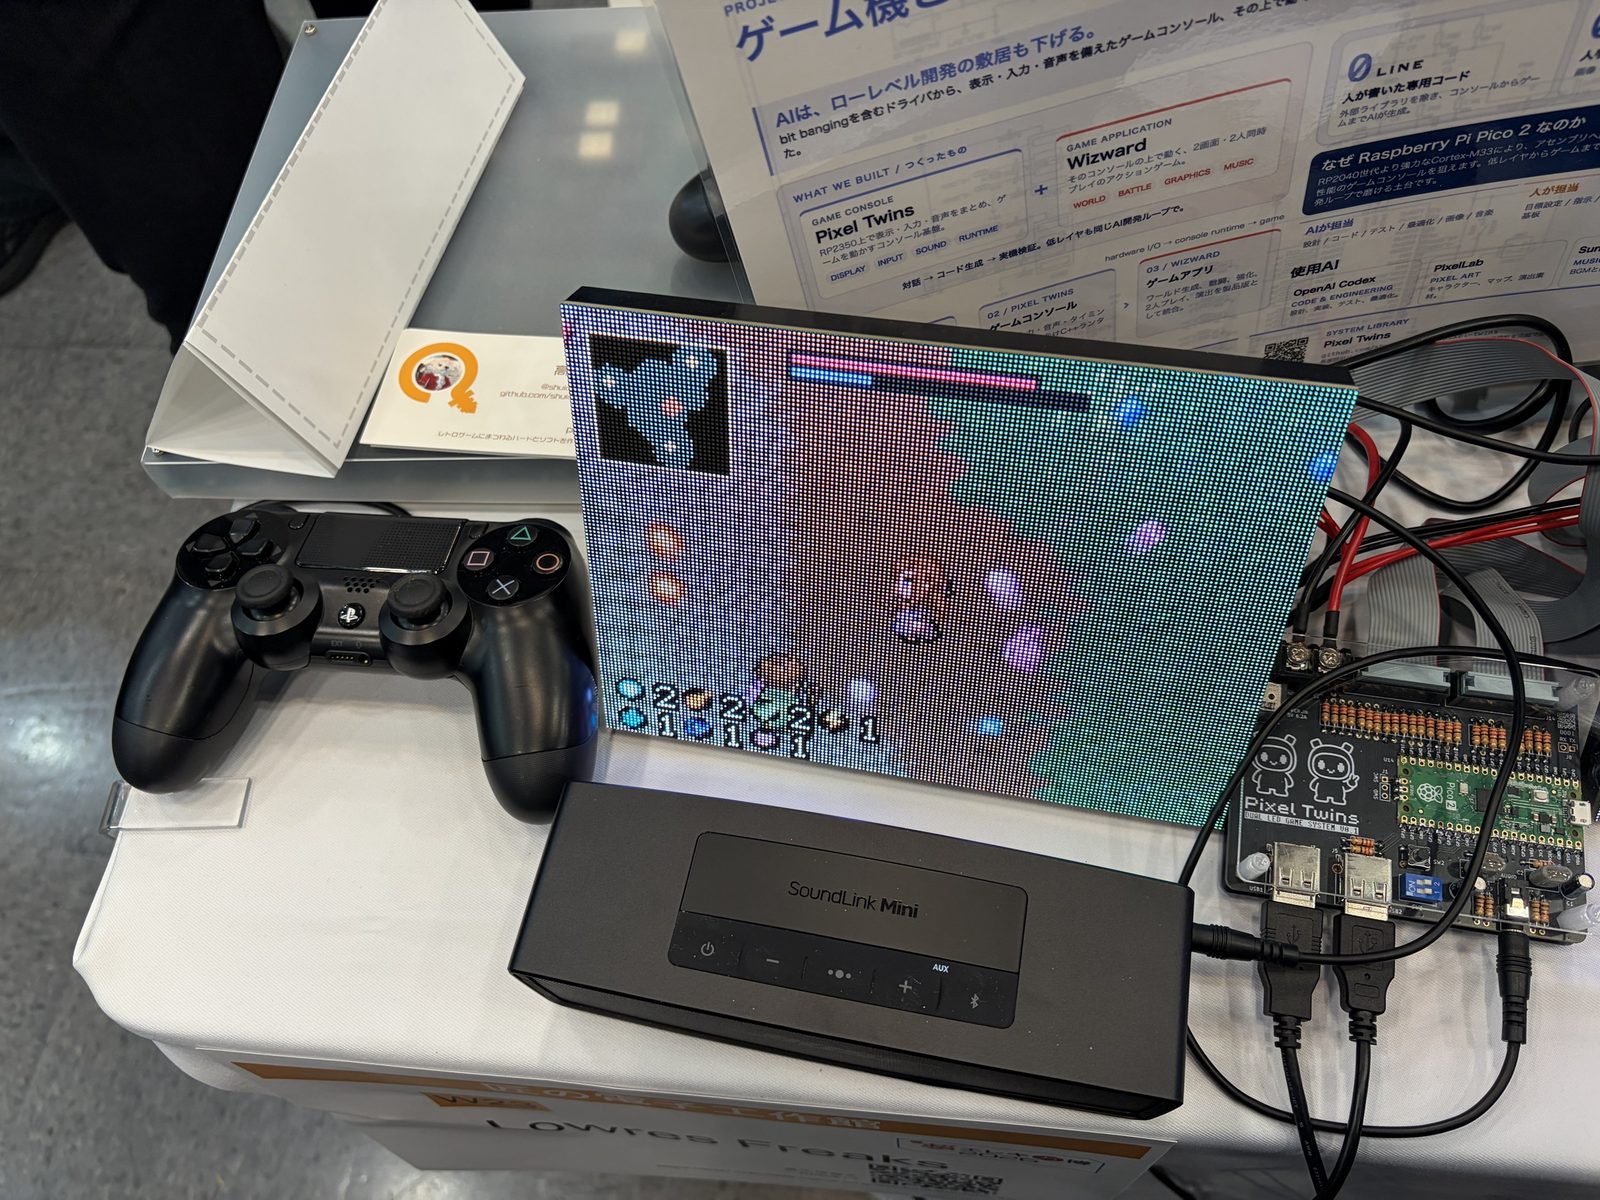
- Pixel Twins: Raspberry Pi Pico 2(RP2350)に表示・入力・音声をまとめた自作のゲーム機
- Wizward: その上で動く、2 画面・2 人同時プレイのアクションゲーム
- 人が書いた専用コードは 0 行(外部ライブラリを除く)。専用の画像や音楽も人手では作っていない
- コードは OpenAI Codex、ドット絵は PixelLab、BGM は Suno Studio
- 人の担当は、目標設定・指示・選択・レビュー・実機評価・基板の設計
- Pico 2 を選んだ理由: RP2040 世代より強い Cortex-M33 なら、アセンブリ(機械に近い低水準の言語)まで降りずに C++ だけで実用的な性能を狙える
- ソースは GitHub で公開(MIT ライセンス): wizward、pixel-twins
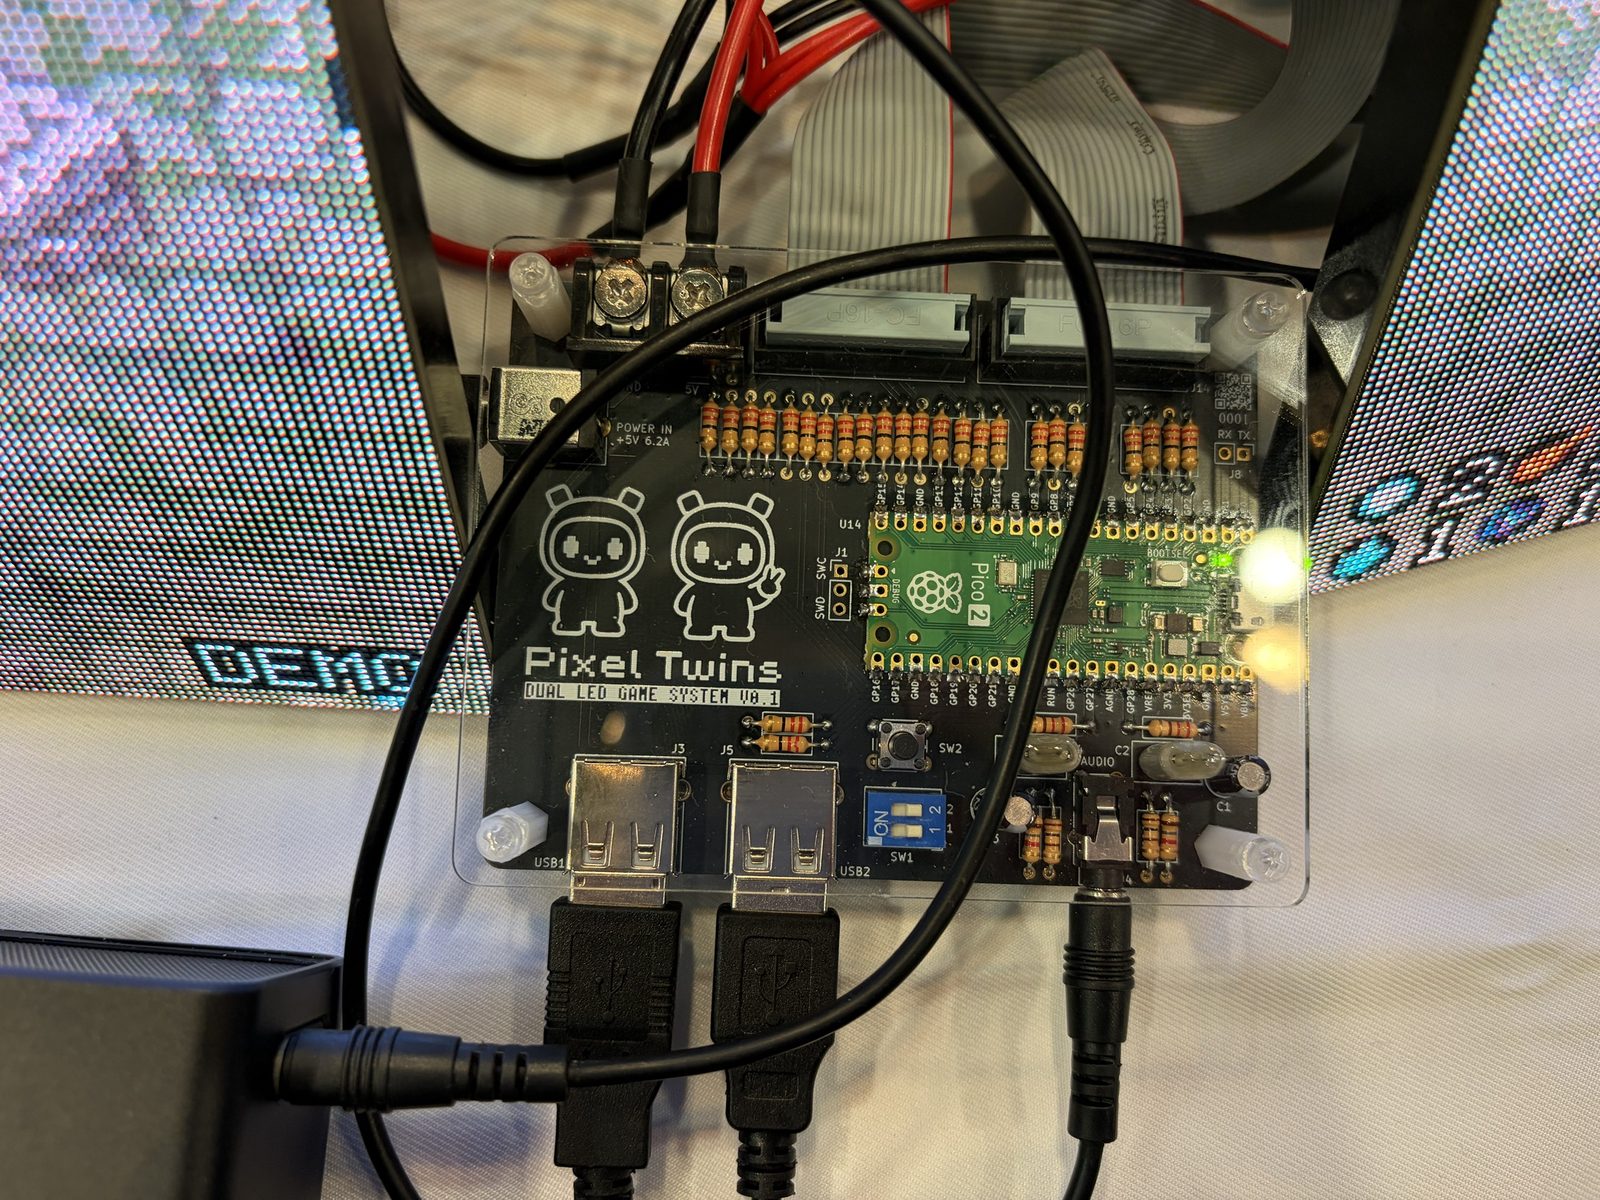
LED パネルにつながる端子をプログラムで直接オン・オフする、いちばん下のドライバまで AI に書かせたと聞いて、一瞬黙りました。自分も毎日 AI にコードを書かせていますが、そこは任せていなかったので。
02ブラシ付き DC モータを、センサなしで超低速から停止まで(strv's Studio)
同じ匠の電子工作館。小さなモータがゆっくり回っているだけのブースですが、中身が渋い。
- ブラシ付き DC モータを、回転センサなしで速度制御する実演
- モータは回ると自分でも電圧(逆起電力)を出す
- 回す時間と測る時間を細かく切り替え、その電圧から速さを推定して加減する
- この考え方は 40 年以上前からあり、カセットのポータブルプレーヤーでは 1 チップの IC として売られていた
- それを、ほとんど止まっているような超低速から完全停止まで制御できるようにしてある
止まっているモータを手で回すと、逆向きに抵抗してきます。これは自分も体験しました。同じ日にこのブースを見た方の投稿です。
@azu1129 さんの投稿(2026年11月3日)を X で見る
BLDC モータ(ブラシのないモータ)のセンサレス制御は経験がありますが、ブラシ付きの小さなモータでこの低速域まで安定させているのは初めて見ました。
03ロボットアームの手応えが、手元に返ってくる(孔明@B-SKY Lab)
ロボットアームが 2 本。手元の 1 本(リーダー)を動かすと、もう 1 本(フォロワー)が同じ動きで追いかけ、サイコロをつかみます。
- アームはオープンソースの SO-101 をもとにしたもの
- SO-101 は TheRobotStudio と Hugging Face が設計を公開していて、3D プリントと市販のサーボ(関節を動かすモータ)で作れる
- 手応えが返らない構成と、返る構成を比べられる
- 返る方は、つかんだ瞬間の硬さが手元のアームに伝わる(双方向に力を伝えるバイラテラル制御。投稿によると Unitree 製のサーボ)
- 柔らかいサンプルと硬いサンプルを順につかむと、手元の感触がはっきり変わる
- 人がつかむ動作を 50 回ほど記録して教材にし、ロボットに同じ作業を学ばせる(模倣学習)
- 爪は TPU(ゴムのように曲がる 3D プリント用の樹脂)。閉じると変形してサイコロを包む
クワマイさん(@kuwamai)の投稿(2026年11月3日)を X で見る
手応えは画面や動画では伝わりません。これは展示でしか体験できないやつでした。
04センサの「いつも」をその場で学ぶマイコン(ローム)
ロームのブースは、その場で学習するマイコン「Solist-AI」の実演でした。
- Solist-AI: 振動や温度などのセンサの値から機械の「いつも」を学習し、「いつもと違う」を検知する
- 学習も推論(学習した結果での判定)もマイコン 1 つで完結。クラウドもネットワークも要らない
- マイコンは ML63Q2500 シリーズ。小さな CPU(Cortex-M0+)に AI 専用の計算回路を足した作り
- 市販の Arduino に組み合わせて使えるボードを開発中とのこと
- デモ 1: 路面の違いを見分ける「走って、感じて、考える Edge Car」
- デモ 2: 風でフィギュアを見分ける「シュレディンガーのビーバー」
床が変わると「いつもと違う」が出る、という説明が分かりやすかったです。ローム公式の前日の告知です。
ローム株式会社(@ROHM_JP)の投稿(2026年11月2日)を X で見る
05FRDM 評価ボードをいただく(NXP)
NXP のブースは、評価ボード「FRDM」の紹介でした。
- FRDM(マイコンを試すための基板)を 3 種類見せてもらい、1 枚いただいた
- いただいたのは FRDM-MCXA156。Arduino 互換の拡張コネクタつき
- 中身は Cortex-M33(最大 96 MHz)、フラッシュ 1 MB、RAM 120 KB
- 開発環境 MCUXpresso は無償
- NXP が、メモリの基礎からマイコンの使い方までを順に追う記事を公開中。日本語版はまだ
来場者プレゼントの豪華さに驚いたブースでもあります。ブースの様子は、ハンズオン(実機を触る実習)に参加した方の投稿から。
John Chung さん(@johnchung1975)の投稿(2026年11月3日)を X で見る
06持ち帰ったもの
ロームと NXP の来場者プレゼントが豪華でした。
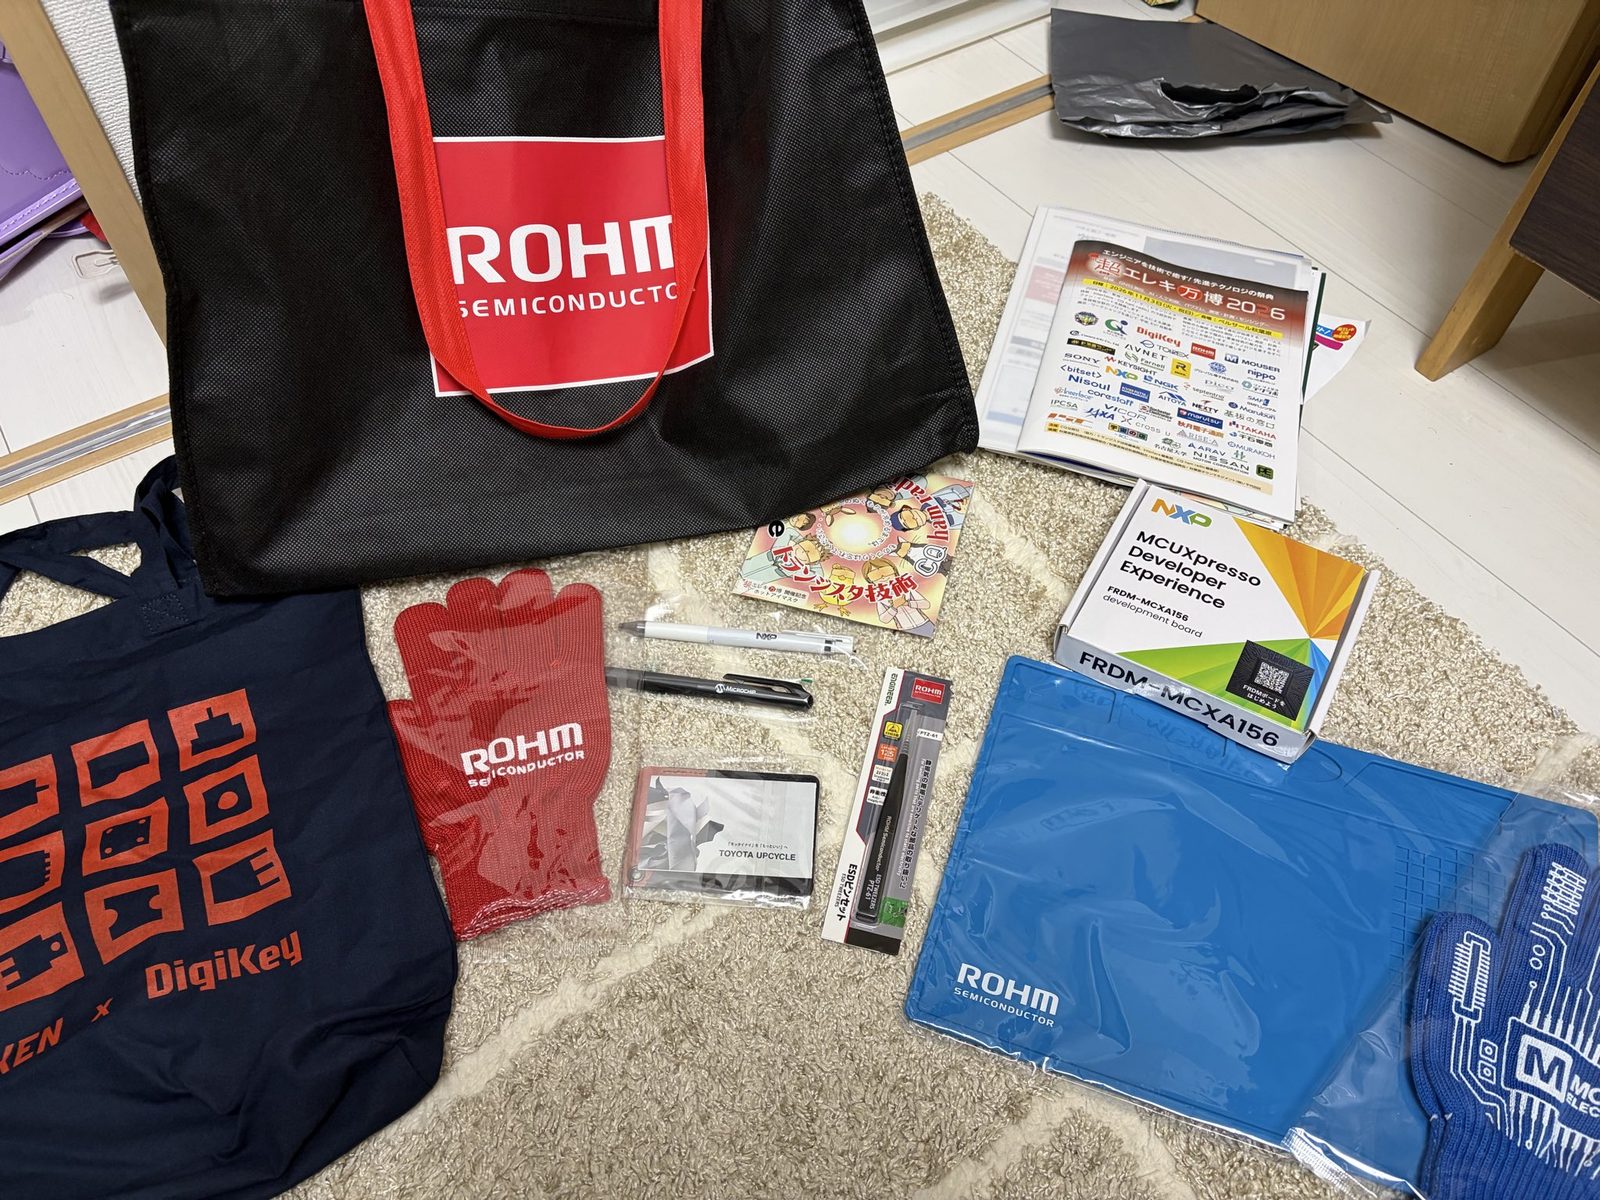
やまもと|調布組込みラボ(@chofu_lab)の投稿(2026年11月3日)を X で見る
お土産はそれぞれ活用させていただきます。出展者のみなさん、CQ 出版社のみなさん、ありがとうございました。
写真は筆者の撮影です。X の投稿は各投稿者のものを X の公式の埋め込みで表示しています。展示の内容は、会場で聞いた説明と 超エレキ万博2026 公式サイト の出展者情報、X の投稿をもとに、筆者の理解で書いています。